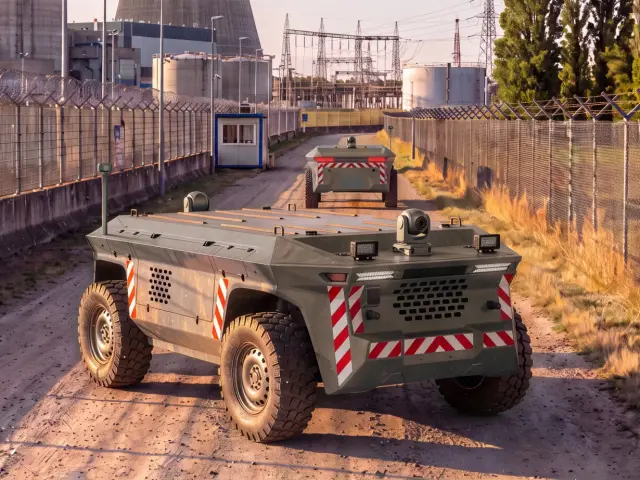
Renault Group a belgická skupina John Cockerill 3. novembra predstavili Forefront, elektrickú platformu na diaľkové ovládanie určenú pre vojenské aj civilné nasadenie. Koncept má pôsobiť v nebezpečných či ťažko dostupných priestoroch a v najbližších týždňoch ho čakajú cvičenia a skúšky s francúzskymi ozbrojenými silami.
Forefront poháňajú dva elektromotory, má pohon aj riadenie všetkých štyroch kolies. Výrobcovia uvádzajú dojazd približne 400 kilometrov, pričom dodatočný zdroj energie ho môže predĺžiť. Platforma má odviezť náklad do jednej tony a prekonať stúpanie so sklonom najviac 60 percent.
Nejde však o úplne samostatne operujúci robot. Platforma je navrhnutá na diaľkové riadenie a má dostať funkcie pre pohyb v náročnom teréne, preto ju presnejšie charakterizujú autonómne prvky. Medzi plánované vojenské úlohy patrí zásobovanie, prieskum, boj proti dronom a evakuácia. Civilné vyhotovenia by mohli pomáhať v logistike, civilnej ochrane či pri zásahoch v rizikových oblastiach.
Renault navrhol mobilnú platformu a prináša know-how v oblasti pohonu a batérií. John Cockerill zabezpečuje diaľkové ovládanie, autonómne funkcie, vojenské úpravy aj integráciu systémov podľa misií. Sériová výroba zatiaľ potvrdená nie je; partneri nemajú pevné objednávky, no dúfajú v predaj stoviek kusov a zvažujú výrobu vo francúzskom závode Renault.
Téme konceptu Renault Forefront pre vojenské a civilné úlohy sa podrobnejšie v článku venuje portál Auto.Pravda.sk.
Celý článok nájdete tu:
Renault ukázal koncept Forefront. Je to diaľkovo ovládaný vojenský dopravný robot - Magazín - Auto - pravda.sk
Diaľkovo ovládané vozidlo má pracovať v nebezpečných alebo ťažko dostupných oblastiach.